腰腹核心训练轨迹,像导航一样具备独立路线判断力
徒步基础认知体系 · 体能技能储备 · 2026-07-18
像导航系统一样构建腰腹训练的动态反馈机制 腰腹核心训练并非静态的肌肉收缩,而是一套严密的生物力学反馈回路,其核心逻辑与车载导航系统的运行原理高度相似。导航系统不会机械地执行预设路线,而是通过GPS实时定位、路况感知以及算法纠偏,动态调整行进策略;同理,高质量的核心训练要求大脑皮层通过本体感觉,实时感知脊柱、骨盆及肩胛带的三维空间位置,并据此微调深层肌肉(如腹横肌、多裂肌)的张力。这种“独立路线判
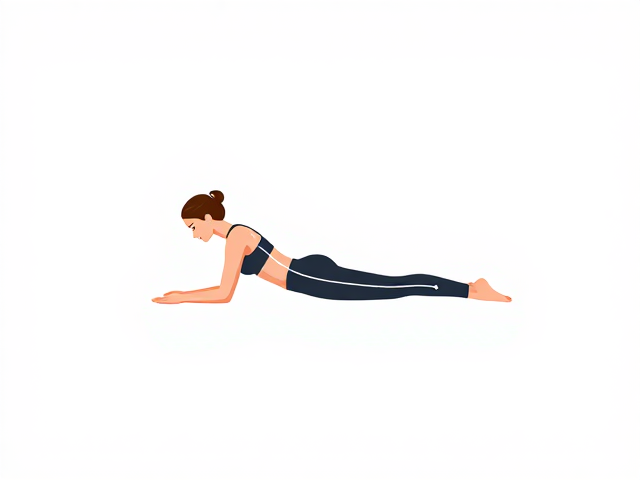
像导航系统一样构建腰腹训练的动态反馈机制
腰腹核心训练并非静态的肌肉收缩,而是一套严密的生物力学反馈回路,其核心逻辑与车载导航系统的运行原理高度相似。导航系统不会机械地执行预设路线,而是通过GPS实时定位、路况感知以及算法纠偏,动态调整行进策略;同理,高质量的核心训练要求大脑皮层通过本体感觉,实时感知脊柱、骨盆及肩胛带的三维空间位置,并据此微调深层肌肉(如腹横肌、多裂肌)的张力。这种“独立路线判断力”体现在训练者能否在动作过程中识别出代偿信号,例如当骨盆出现非预期的前倾或后倾时,神经系统像导航偏离路线提示一样,立即触发纠正机制,而非盲目重复错误动作。
在实际操作中,这种判断力表现为对发力轨迹的精准控制,而非单纯追求动作幅度或次数。许多训练者误将大幅度的卷腹或大重量负重转体视为核心强大的证明,这如同导航偏离主干道驶入拥堵路段,不仅效率低下,极易因力学结构不稳定导致腰椎间盘压力激增。真正的核心轨迹训练,强调的是在动态不稳定环境下维持躯干的刚性与稳定,例如在单腿站立或抗旋转推举中,核心肌群像导航的底层算法,持续处理来自四肢运动产生的力矩干扰,确保脊柱始终处于中立且安全的受力路径中。
去伪存真:识别核心训练中的常见认知误区
市面上关于核心训练的许多流行观点存在严重的逻辑谬误,这些谬误往往源于对解剖结构的片面解读。例如,“局部减脂”是长期困扰大众的核心训练误区,就像导航错误地将用户引导至单行逆行路段,最终导致系统崩溃。脂肪代谢是全身性的生理过程,没有任何一种腰腹动作能指定燃烧腹部皮下脂肪。训练者若仅依赖高频次的仰卧起坐来寻求腹部线条,往往会因为忽视了整体热量缺口与全身肌肉参与,导致腰部肌肉肥大但脂肪未减,形成视觉上并不理想的“强壮但松软”的状态。
另一个常见误区是将核心训练简化为单纯的腹肌收缩,忽略了核心作为动力传递枢纽的整体性功能。核心区域包括腹直肌、腹横肌、腹内/外斜肌、竖脊肌、腰方肌以及盆底肌等,它们共同构成了一个严密的圆柱形支撑结构。如果训练只关注表层腹直肌的收缩(如看到明显的腹肌块),而忽略了深层稳定肌群的激活,就如同导航只关注车头朝向而忽略了轮胎抓地力,一旦遇到外部阻力(如提重物、跑步冲击),躯干极易发生扭曲或失控。正确的轨迹判断要求训练者感知整个腰腹区域的等长收缩能力,而非局部的挤压感。
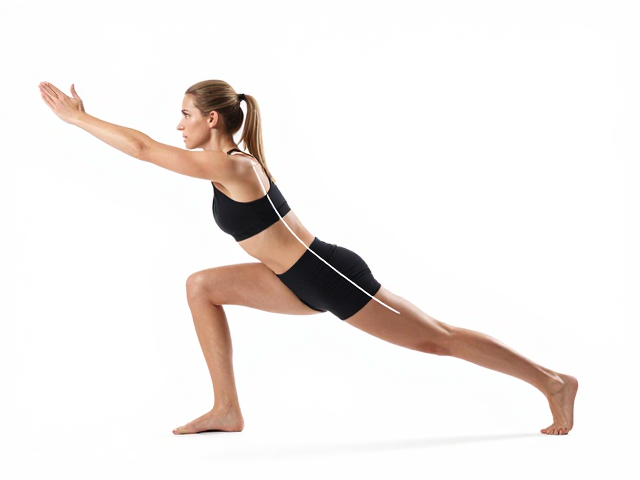
动态轨迹中的本体感觉与神经控制
建立独立的路线判断力,本质上是提升神经系统对躯干姿态的本体感觉敏锐度。在静态动作如平板支撑中,判断力体现在能否感知骨盆是否中立、肋骨是否下沉、肩胛骨是否稳定。如果此时感觉腰部酸痛,这便是导航发出的“偏离路线”警告,提示腹横肌未有效激活,身体正通过腰椎关节承受不该由骨骼承受的剪切力。训练者需要学会通过呼吸调节核心张力,例如在呼气末端收紧核心,利用膈肌与盆底肌的协同作用,像导航校准传感器一样,重新确立躯干的力学基准线。
在动态动作中,这种判断力表现为对阻力方向的预判与对抗。以农夫行走为例,双手持重物行走时,核心肌群必须对抗重力导致的躯干侧倾和旋转。此时,腹斜肌像导航的转向系统,实时计算并输出反向力矩,防止身体歪斜。训练的关键不在于能提起多重的物体,而在于在移动过程中,脊柱是否始终保持在中立位,核心是否像动态平衡仪一样持续微调。这种神经肌肉的控制能力,需要通过低负荷、高专注度的重复练习来重塑神经通路,而非依赖大重量带来的惯性完成动作。
从静态稳定到动态控制的进阶路径
核心训练的进阶应当遵循严密的逻辑链条,从静态稳定过渡到动态抗阻,最终服务于功能性运动表现。初级阶段应聚焦于死虫式(Dead Bug)或鸟狗式(Bird Dog)等动作,重点在于在四肢活动时保持躯干静止,这如同导航在起步阶段校准坐标,确保基础姿态的绝对正确。在此阶段,无需追求速度或次数,而是专注于每一次动作中脊柱是否完全贴合地面或保持中立,感受深层肌肉的等长收缩。
随着神经控制能力的提升,训练应引入抗旋转与抗侧屈的动态负荷。例如使用药球进行伐木动作,或进行单侧农夫行走。这些动作模拟了日常生活中的非对称受力场景,要求核心肌群像导航处理复杂路况一样,快速做出反应并维持平衡。在这个过程中,训练者需时刻监控动作轨迹,一旦发现对侧肩部下沉或骨盆倾斜,应立即停止并回溯至低阶动作重新建立模式。这种基于反馈的迭代训练,才能真正构建出行走于生活与运动场景中,具备独立判断与自我修正能力的核心控制系统。