夜间行进防误判,地图指南针实操指南,精准识别距离与海拔
野外综合生存应急体系 · 导航定位技术 · 2026-03-06
夜间行进中的视觉干扰与认知偏差 夜幕降临后,环境光线急剧减弱,人眼的视锥细胞功能下降,主要依赖视杆细胞感知明暗,导致色彩辨识能力几乎完全丧失,深度知觉和距离判断出现显著误差。在缺乏自然光源的荒野或城市暗区,驾驶员或徒步者极易因参照物缺失而产生速度错觉,表现为对前方障碍物的距离感知滞后,这种生理机制上的局限使得传统的“目测法”在夜间变得极不可靠。 地图与指南针的组合能够构建起脱离视觉依赖的立体空间
夜间行进中的视觉干扰与认知偏差
夜幕降临后,环境光线急剧减弱,人眼的视锥细胞功能下降,主要依赖视杆细胞感知明暗,导致色彩辨识能力几乎完全丧失,深度知觉和距离判断出现显著误差。在缺乏自然光源的荒野或城市暗区,驾驶员或徒步者极易因参照物缺失而产生速度错觉,表现为对前方障碍物的距离感知滞后,这种生理机制上的局限使得传统的“目测法”在夜间变得极不可靠。
地图与指南针的组合能够构建起脱离视觉依赖的立体空间坐标系,通过方位角与等高线的交叉验证,弥补人类感官在黑暗环境下的先天缺陷。当指南针提供稳定的水平基准面,地图提供宏观的地形骨架,两者结合形成的“纸面导航”体系,能有效隔离外界视觉干扰,迫使行进者从依赖直觉转向依赖数据,从而在低能见度条件下维持对自身位置与运动状态的客观认知。
指南针定向与方位角锁定
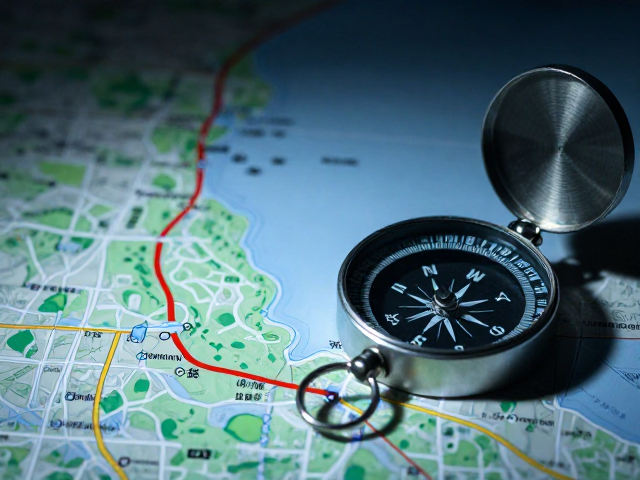
使用磁针进行定向时,必须确保指南针处于水平静止状态,待磁针完全稳定后读取刻度,若磁针晃动剧烈,需检查周围是否存在强磁场干扰源,如车辆发动机、高压线塔或大型金属构件,这些物体产生的局部磁异常会导致读数严重偏离真北方向。在读取方位角时,应将地图上的行进方向线与磁北线平行,通过旋转地图而非转动身体来对齐,这样可以减少因身体姿态变化导致的读数误差,确保每一次角度测量的一致性。
在实际操作中,采用“三步法”进行方位锁定:第一步,将地图上的起点与终点连线;第二步,将指南针底边贴合该连线;第三步,旋转地图至磁针与指南针内的磁北指示箭头重合。此时,指南针上盖的方向指示箭头所指的度数即为当前行进所需的磁方位角。保持这一角度行进,能够最大程度减少因夜间视线受阻而产生的偏离,即便在浓雾或密林中,只要定期核对指南针读数,即可确保行进路线与规划轨迹的高度重合。
等高线解析与海拔变化预判
等高线是地图上表示地形起伏的核心要素,其疏密程度直接反映坡度变化:线条密集区域代表陡坡,线条稀疏区域代表缓坡,而闭合且数值内高外低的环形线则指示山顶或高地。在夜间行进中,体力消耗与海拔变化呈正相关,通过提前识别等高线形态,可以预判前方路段的体能需求。例如,若行进路线穿越多条密集的等高线,意味着即将进入陡坡段,需提前调整步频与呼吸节奏,避免因瞬间坡度变化过大导致肌肉拉伤或跌倒。
海拔读数的精确性还依赖于对地形部位的正确识别,鞍部表现为两组闭合等高线之间的低洼地带,山谷线则是等高线向高处凸出的区域,山脊线则是向低处凸出的区域。夜间行进时,若指南针显示方位角指向山谷线,且地图显示该处等高线向高处弯曲,则需警惕下方可能存在的水流或湿滑泥泞路段。通过结合指南针方位与等高线形态,行进者可以在抵达具体地形前数百米处完成风险评估,从而规避因地形误判引发的安全风险。
距离测算与步频校正
夜间距离判断的难点在于缺乏近大远小的视觉对比参照,地图比例尺提供了理论上的距离基准,但实际行进中的地面状况会显著改变有效位移。例如,在泥泞或碎石路面,每一步的实际位移可能小于硬地,导致按步数估算的距离出现较大偏差。为了修正这一误差,建议在出发前在平坦路面测试个人的平均步幅,通常成年人的平均步幅在0.6至0.8米之间,通过记录步数并乘以步幅,可计算出较为精确的实际行进距离。
地图上的距离测算应使用细绳或无弹性线材进行软测量,将线材贴合地图上的行进路线,再用量取直线距离的方式读取比例尺数值,这种方法能更真实地反映蜿蜒路线的实际长度。若使用数字地图工具,应开启轨迹记录功能,但需注意GPS信号在夜间或林下可能出现的漂移现象,因此,将地图量取的理论距离与指南针测得的实际位移进行交叉比对,是验证行进效率与位置准确性的关键手段。
综合定位与动态修正
在夜间复杂环境中,单一导航手段极易失效,必须采用“三角定位法”进行动态位置确认。选取地图上三个清晰可辨且间距适中的地标(如山峰、独立建筑或路口),分别测定其磁方位角,在地图上画出三条反向延长线,其交汇点即为当前大致位置。若三条线形成小三角形,说明存在测量误差或磁偏角影响,需检查指南针读数或周围环境干扰,通过取三角形中心点作为修正后的位置,可显著提高定位精度。
随着行进过程的推进,环境特征不断变化,定位数据需实时更新。每经过一个显著地形节点,应重新执行定位程序,核对当前位置与地图规划路线的偏差。若发现偏差超过可接受范围,应立即停止前进,分析原因(如指南针受磁干扰、地图比例尺误用或步幅估算错误),并重新规划路线。这种基于数据的动态修正机制,能够确保在夜间低能见度条件下,行进者始终处于可控的安全范围内,避免因盲目跟随意志而陷入危险境地。